
Chwytaki mechaniczne do robotów
Precyzyjne chwytanie, pozycjonowanie i kontrola siły w aplikacjach robotycznych.
Chwytaki mechaniczne do robotów wykorzystują bezpośredni docisk szczęk lub specjalnie zaprojektowanych elementów chwytających. Napęd może być realizowany przez serwonapędy, silniki krokowe, siłowniki elektryczne, mechanizmy krzywkowe albo inne układy pozwalające kontrolować ruch chwytaka.
Ten typ chwytania sprawdza się szczególnie tam, gdzie liczy się dokładne pozycjonowanie, regulowana siła chwytu i powtarzalna praca z detalami o określonej geometrii. Chwytak mechaniczny może pracować jako samodzielne narzędzie końca ramienia robota albo jako część bardziej rozbudowanego systemu EOAT.
RARCO pomaga dobrać chwytak mechaniczny do detalu, robota i procesu. Analizujemy kształt elementu, wymaganą dokładność, dopuszczalną siłę nacisku, sposób pobierania oraz warunki pracy stanowiska, aby dobrać rozwiązanie możliwe do dalszej integracji z robotem, cobotem lub manipulatorem.
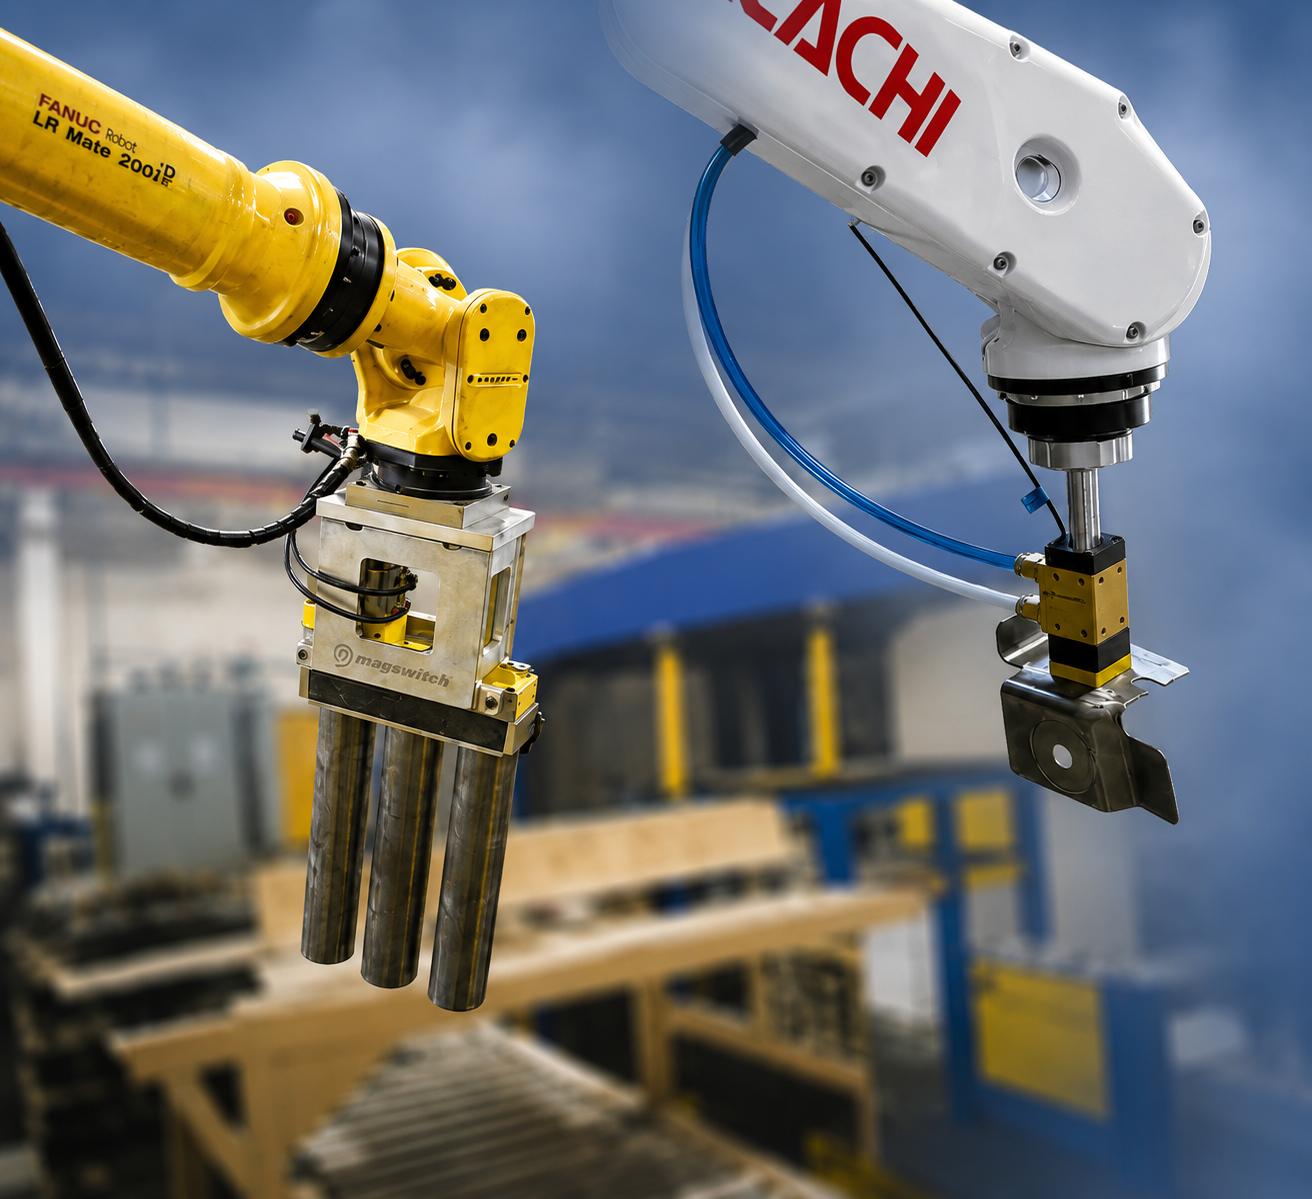

Precyzyjne chwytanie i kontrola siły
Chwytaki mechaniczne wybiera się wtedy, gdy detal nie może być tylko szybko pobrany i odłożony. W wielu aplikacjach ważne jest dokładne ustawienie elementu, kontrolowany docisk, powtarzalny ruch szczęk oraz możliwość ograniczenia siły działającej na detal.
Takie rozwiązania sprawdzają się przy elementach delikatnych, małych, wymagających osiowego wsunięcia, dociśnięcia, obrócenia lub ustawienia względem czujnika, kamery albo kolejnego komponentu. RARCO analizuje nie tylko kształt detalu, ale też sposób jego podparcia, tolerancje procesu i ryzyko uszkodzenia podczas chwytania.
Napęd, prowadzenie i pomiar w chwytaku mechanicznym
W chwytakach mechanicznych kluczowe znaczenie ma sposób uzyskania ruchu. W zależności od aplikacji można wykorzystać chwytaki elektryczne, napęd elektryczny, serwonapęd, silnik krokowy, mechanizm krzywkowy, prowadnice liniowe, przekładnie, śruby kulowe albo elektryczne siłowniki liniowe, na przykład SMELA.
Jeżeli proces wymaga kontroli położenia lub siły, układ można uzupełnić o enkodery, czujniki siły, czujniki pozycji oraz elementy sterowania. Dzięki temu chwytak może nie tylko zamknąć szczęki, ale też wykonać ruch z określoną prędkością, skokiem, siłą i powtarzalnością.
W projektach RARCO takie komponenty mogą zostać połączone z konstrukcją modułową EGT, profilami Bosch lub ITEM, adapterami montażowymi, konstrukcją spawaną albo indywidualnie przygotowanymi elementami chwytającymi. Celem jest przygotowanie narzędzia dopasowanego do detalu i gotowego do dalszej integracji z robotem lub stanowiskiem.
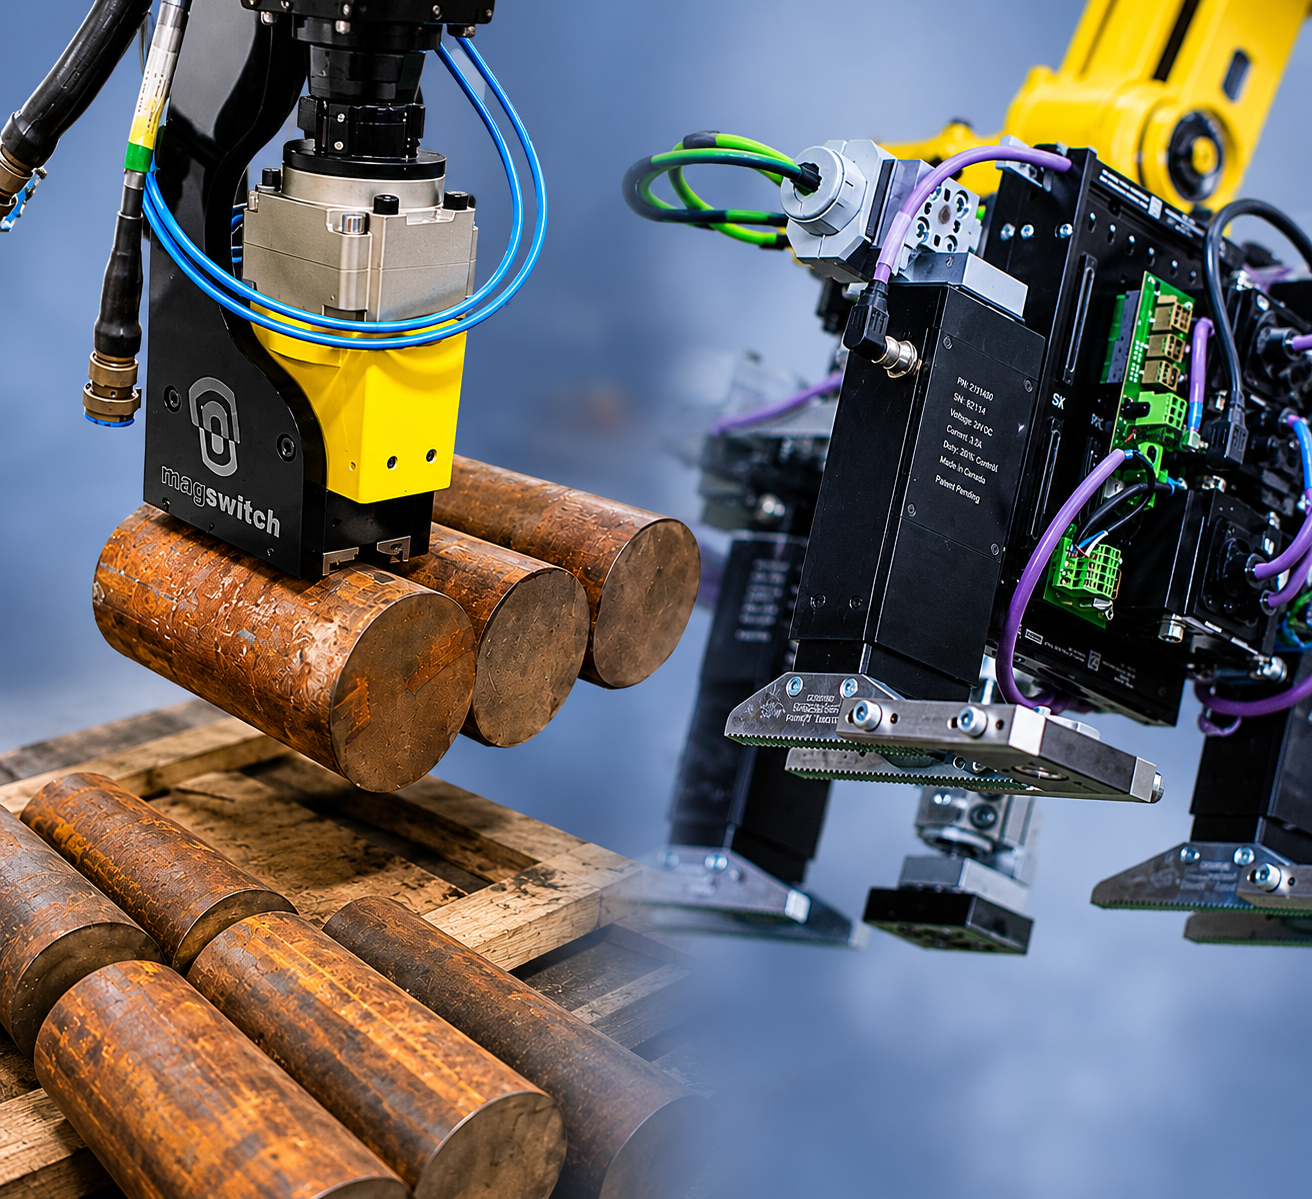
Elektryczne siłowniki liniowe w układach chwytania
W aplikacjach wymagających kontrolowanego ruchu, pozycjonowania lub regulacji siły można wykorzystać kompaktowe siłowniki liniowe SMELA.
Zobacz rozwiązania SMELA
Gdzie stosuje się chwytaki mechaniczne do robotów?
Chwytaki mechaniczne są dobrym wyborem w procesach, w których ważniejsza od samej szybkości jest dokładność ruchu, kontrola chwytu i stabilne prowadzenie detalu. RARCO pomaga ocenić, czy dany element wymaga prostego chwytaka szczękowego, napędu elektrycznego, pomiaru siły czy specjalnie zaprojektowanych powierzchni chwytających.
Elektronika
Do pracy z niewielkimi komponentami, obudowami, złączami i elementami wymagającymi dokładnego ustawienia.

Montaż precyzyjny
Do operacji, w których detal musi zostać wsunięty, dociśnięty, osadzony albo ustawiony z wysoką powtarzalnością.
Przemysł medyczny i laboratoria
Do obsługi małych, lekkich lub delikatnych elementów, pojemników, próbek i komponentów wymagających ostrożnej manipulacji.
Manipulacja delikatnymi detalami
Do procesów, w których zbyt duża siła chwytu mogłaby odkształcić, przesunąć albo uszkodzić element.
Kontrola jakości
Do stanowisk pomiarowych i testowych, gdzie detal musi zostać ustawiony w powtarzalnej pozycji względem kamery, czujnika lub przyrządu kontrolnego.
Sprawdź, czy chwytak mechaniczny pasuje do Twojego detalu
Prześlij opis elementu, wymaganą dokładność, dopuszczalną siłę docisku i warunki pracy. RARCO oceni, czy lepszy będzie chwytak mechaniczny, elektryczny, pneumatyczny, magnetyczny czy rozwiązanie hybrydowe.
Opisz aplikacjęKiedy mechanika ma przewagę nad prostszym chwytaniem?
Chwytak mechaniczny warto rozważyć wtedy, gdy proces wymaga kontroli nad ruchem szczęk, stabilnego prowadzenia elementu albo regulacji siły chwytu. Takie rozwiązanie może być lepsze od prostego układu pneumatycznego lub magnetycznego, gdy detal jest delikatny, ma małe tolerancje ustawienia albo musi zostać precyzyjnie połączony z innym komponentem.
✔ gdy detal wymaga dokładnego pozycjonowania,
✔ gdy potrzebna jest regulowana siła chwytu lub docisku,
✔ gdy element jest delikatny i podatny na uszkodzenie,
✔ gdy ruch chwytaka musi być prowadzony po określonej osi,
✔ gdy proces wymaga enkoderów, czujników siły lub kontroli położenia,
✔ gdy chwytak ma obsługiwać zadania pomiarowe, testowe lub montażowe.
Zalety i ograniczenia chwytaków mechanicznych
Największą zaletą chwytaków mechanicznych jest kontrola. Można precyzyjnie określić ruch, położenie i siłę oddziaływania na detal, co ma znaczenie w montażu precyzyjnym, elektronice, laboratoriach, przemyśle medycznym i kontroli jakości.
✔ zapewniają wysoką dokładność pracy,
✔ pozwalają regulować siłę chwytu,
✔ dają większą kontrolę nad ruchem i położeniem detalu,
✔ mogą pracować z delikatnymi elementami,
✔ dobrze łączą się z czujnikami siły, enkoderami i systemami kontroli procesu.
Takie rozwiązania mają też ograniczenia. Chwytaki mechaniczne są zwykle droższe od prostych układów pneumatycznych, wymagają bardziej rozbudowanego sterowania i mogą być mniej odporne na ciężkie warunki przemysłowe. Przy większych elementach stalowych, bardzo krótkich cyklach lub pracy w trudnym środowisku RARCO może porównać mechanikę z technologią magnetyczną, pneumatyczną, podciśnieniową albo hybrydową.
Wsparcie RARCO przy projektach chwytaków mechanicznych
RARCO wspiera firmy integratorskie, konstruktorów i zakłady produkcyjne w obszarze chwytaków oraz narzędzi końca ramienia robota. Nie zastępujemy integratora odpowiedzialnego za całe stanowisko, ale pomagamy dobrać i przygotować rozwiązanie chwytające do konkretnego detalu, robota oraz cyklu pracy.
W przypadku chwytaków mechanicznych sprawdzamy, czy aplikacja wymaga prostego docisku szczęk, napędu elektrycznego, prowadzenia liniowego, kontroli siły, czujników położenia czy bardziej rozbudowanej konstrukcji EOAT.
Dobierz chwytak mechaniczny do robota
Opisz detal, robota i wymagania dotyczące dokładności. RARCO pomoże ocenić, jaki typ chwytaka mechanicznego lub układu chwytania będzie najlepiej pasował do aplikacji.