
Chwytaki magnetyczne do robotów
Rozwiązania do chwytania, przenoszenia i odkładania elementów stalowych w stanowiskach zrobotyzowanych.
Chwytaki magnetyczne do robotów wykorzystują siłę pola magnetycznego do chwytania elementów wykonanych z materiałów ferromagnetycznych, takich jak stal konstrukcyjna, blachy, profile, detale spawane, elementy po cięciu oraz części wykorzystywane w produkcji konstrukcji stalowych.
W aplikacjach zrobotyzowanych coraz częściej stosuje się przełączalne magnesy trwałe Magswitch. Takie rozwiązania nie wymagają stałego zasilania do utrzymania detalu, co pomaga ograniczyć zużycie energii i zwiększyć bezpieczeństwo procesu.
RARCO wspiera firmy integratorskie, konstruktorów, działy automatyzacji i zakłady produkcyjne w doborze chwytaków magnetycznych do robotów przemysłowych, cobotów i systemów EOAT. Analizujemy detal, geometrię, powierzchnię styku, sposób pobrania, przeniesienia i odłożenia elementu, a następnie wskazujemy rozwiązania Magswitch dopasowane do procesu.
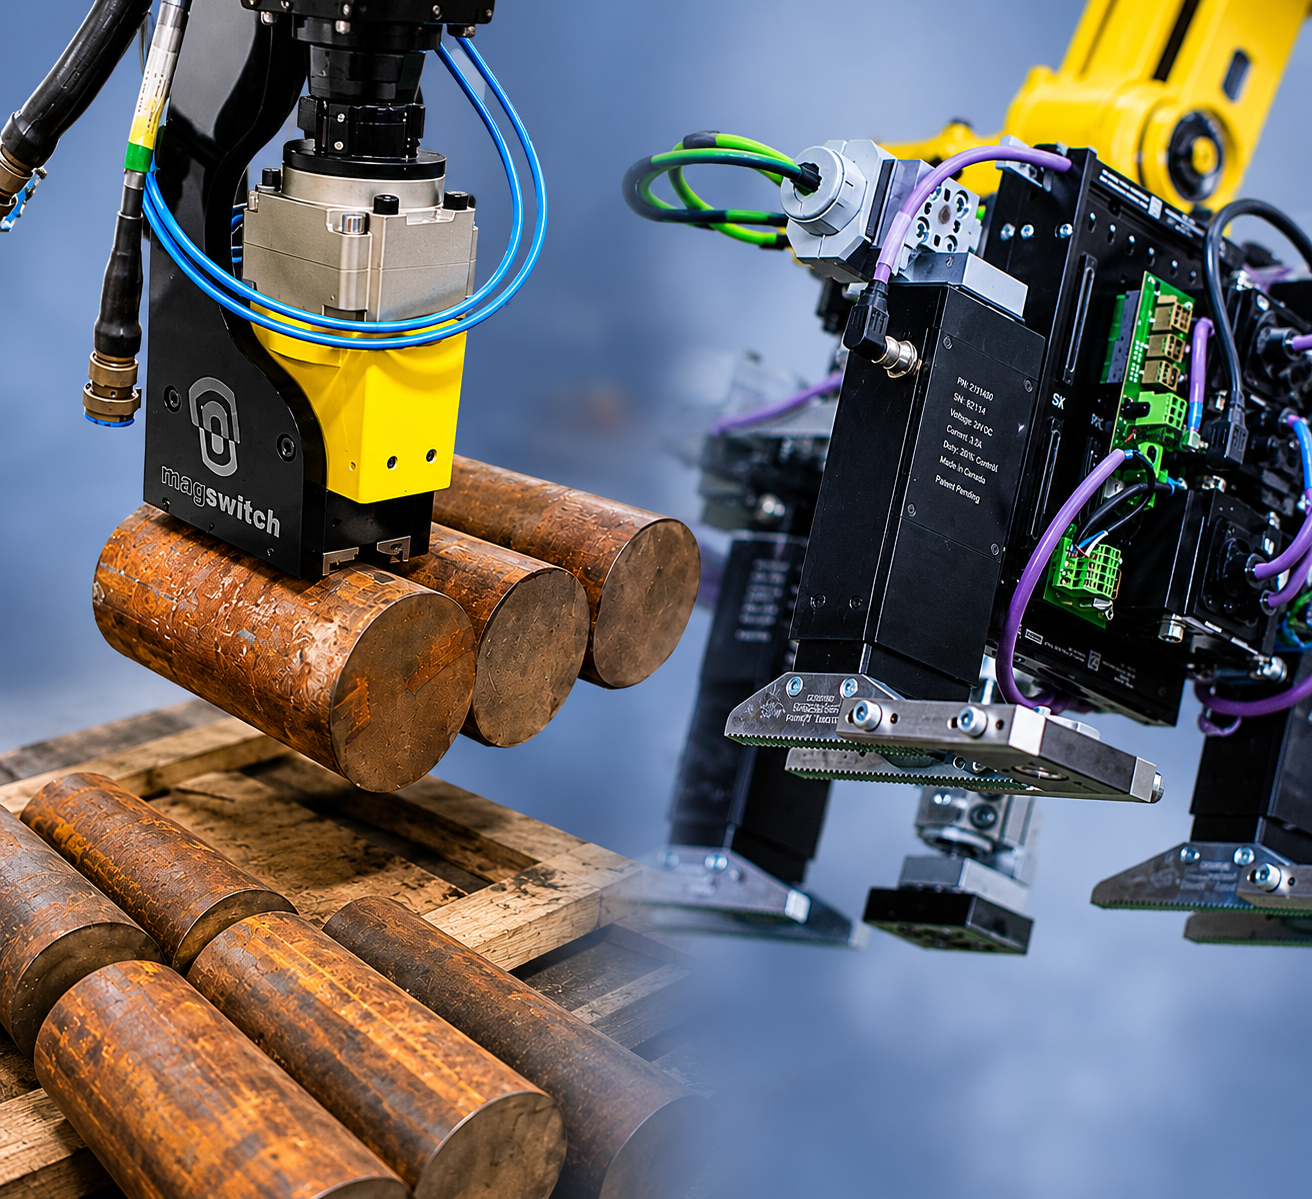

Chwytaki magnetyczne Magswitch w systemach EOAT
Chwytak magnetyczny do robota może być samodzielnym narzędziem lub częścią większego systemu EOAT, czyli oprzyrządowania końca ramienia robota. W zależności od aplikacji może współpracować z konstrukcją modułową EGT, adapterami NAAMS, elementami mocującymi, czujnikami obecności detalu, czujnikami położenia oraz modułami komunikacyjnymi.
W projektach robotycznych ważny jest nie tylko sam moduł magnetyczny, ale także sposób jego zamocowania, dopasowanie biegunników do geometrii detalu oraz kontrola obecności i położenia elementu w cyklu robota.
W RARCO możemy połączyć technologię Magswitch z modułowymi systemami EGT, adapterami NAAMS, elementami mocującymi lub innymi rozwiązaniami konstrukcyjnymi. Dzięki temu chwytak może zostać przygotowany do dalszej integracji z robotem, cobotem, manipulatorem albo stanowiskiem zrobotyzowanym.
Serie Magswitch do chwytaków magnetycznych dla robotów
Dobór serii Magswitch zależy od detalu, wymaganej siły chwytu, powierzchni styku, dostępnej przestrzeni, sposobu sterowania oraz tego, czy chwytak ma pracować samodzielnie, czy jako element większego systemu EOAT.

Poznaj rozwiązania Magswitch do robotyki
Sprawdź serie Magswitch wykorzystywane w chwytakach magnetycznych do robotów, cobotów, systemów EOAT i procesów automatyzacji.
Zobacz ofertę Magswitch
Gdzie stosuje się chwytaki magnetyczne do robotów?
Chwytaki magnetyczne do robotów sprawdzają się przede wszystkim tam, gdzie robot pracuje z elementami stalowymi lub innymi detalami ferromagnetycznymi. Mogą być wykorzystywane w procesach produkcyjnych, spawalniczych, montażowych, transportowych i logistycznych.
Transport blach
Chwytaki magnetyczne mogą pobierać i przenosić arkusze blach w obrębie stanowiska, linii produkcyjnej lub gniazda zrobotyzowanego.

Rozdzielanie arkuszy
W odpowiednio dobranej aplikacji technologia magnetyczna może wspierać pobieranie arkuszy ze stosu i ograniczać problemy związane z manipulacją cienkimi blachami.
Pick and place
Chwytaki magnetyczne mogą pracować w aplikacjach pobierania, przenoszenia i odkładania detali stalowych w powtarzalnym cyklu robota.
Załadunek laserów i pras
Rozwiązania Magswitch mogą wspierać automatyczny załadunek lub rozładunek maszyn, takich jak lasery, prasy, stanowiska cięcia i inne urządzenia produkcyjne.
Spawalnictwo i konstrukcje stalowe
Chwytaki magnetyczne mogą być wykorzystywane przy pracy z detalami spawanymi, profilami, kątownikami, elementami konstrukcji stalowych i komponentami przygotowywanymi do dalszego montażu.
Automotive, kolej i przemysł ciężki
Technologia magnetyczna sprawdza się w aplikacjach, w których występują duże elementy stalowe, wymagające stabilnego chwytu, powtarzalnego prowadzenia i krótkiego czasu cyklu.
Dobierz chwytak magnetyczny do aplikacji robotycznej
Opisz detal, robota i sposób pracy stanowiska. Sprawdzimy, jaka seria Magswitch, układ punktów chwytu, biegunniki i konstrukcja EOAT mogą sprawdzić się w Twoim procesie.
Skonsultuj dobór chwytakaDlaczego chwytaki magnetyczne sprawdzają się w robotyce?
Chwytaki magnetyczne są szczególnie przydatne w aplikacjach z elementami stalowymi, w których liczy się szybki cykl pracy, stabilne pobranie detalu i ograniczenie elementów mechanicznie zużywających się podczas procesu.
✔ pozwalają chwytać blachy, profile, detale spawane i konstrukcje stalowe,
✔ mogą pracować z dużymi lub trudnymi do pobrania elementami stalowymi,
✔ nie wymagają stałego zasilania do utrzymania detalu przy technologii przełączalnych magnesów trwałych,
✔ pomagają ograniczyć zużycie energii,
✔ wspierają krótkie i powtarzalne cykle pracy,
✔ mają prostą konstrukcję i niewielką liczbę elementów zużywających się,
✔ mogą być lżejszą alternatywą dla bardziej rozbudowanych układów chwytania w wybranych aplikacjach.
✔ mogą ograniczyć ryzyko uszkodzenia powierzchni detalu, ponieważ chwyt odbywa się bez mechanicznego zacisku szczęk
Od detalu do chwytaka magnetycznego gotowego do integracji
Dobór chwytaka magnetycznego do robota zaczynamy od analizy detalu i procesu. Znaczenie ma nie tylko masa elementu, ale również jego grubość, powierzchnia styku, geometria, środek ciężkości, kierunek działania sił, sposób pobrania i moment zwolnienia detalu.
01
Analiza detalu, materiału i powierzchni styku
02
Dobór serii Magswitch, biegunników i punktów chwytu
03
Projekt konstrukcji EOAT, mocowania i elementów pomocniczych
04
Przygotowanie rozwiązania do testów i dalszej integracji
Pomagamy przygotować chwytak magnetyczny, który może zostać wykorzystany przez firmę integratorską, dział automatyzacji lub zakład produkcyjny w projekcie stanowiska zrobotyzowanego.
Chwytak magnetyczny jako element EOAT
Chwytak magnetyczny do robota może być częścią większego oprzyrządowania końca ramienia robota. W zależności od procesu może współpracować z czujnikami, adapterami, elementami pneumatycznymi, układami szybkiej wymiany narzędzi, konstrukcją modułową EGT lub innymi technologiami chwytania.
W RARCO pomagamy dobrać technologię magnetyczną do aplikacji oraz przygotować rozwiązanie do dalszej integracji z robotem przemysłowym, cobotem, manipulatorem albo stanowiskiem automatycznym. Nie ograniczamy się do wskazania modelu z katalogu — analizujemy, jak chwytak ma pracować w realnym cyklu produkcyjnym.
Dobierz chwytak magnetyczny do robota
Opisz detal, robota, cykl pracy i sposób pobierania elementu. Sprawdzimy, jaka seria Magswitch, układ punktów chwytu, biegunniki i konstrukcja EOAT mogą sprawdzić się w danej aplikacji.