
Systemy EOAT
Oprzyrządowanie końca ramienia robota projektowane pod detal, proces i wymagania stanowiska.
EOAT, czyli End of Arm Tooling, to narzędzie końca ramienia robota odpowiedzialne za bezpośrednią interakcję z detalem. To właśnie ono decyduje, czy robot będzie w stanie bezpiecznie pobrać element, utrzymać go w ruchu, ustawić w odpowiedniej pozycji i odłożyć w kolejnym miejscu procesu.
System EOAT może być prostym chwytakiem do jednej operacji albo rozbudowanym narzędziem łączącym kilka technologii chwytania, czujniki, adaptery, moduły komunikacyjne, układy szybkiej wymiany narzędzi i konstrukcję nośną. Dobór zależy od detalu, robota, czasu cyklu, dokładności pozycjonowania i warunków pracy stanowiska.
RARCO wspiera firmy integratorskie, konstruktorów, działy automatyzacji i zakłady produkcyjne w projektowaniu oraz przygotowaniu systemów EOAT. Analizujemy proces technologiczny, geometrię detalu, wymagany czas cyklu i parametry robota, a następnie dobieramy technologię chwytania oraz konstrukcję narzędzia końca ramienia robota.


Projektowanie EOAT pod konkretny proces
Projektowanie EOAT zaczyna się od zrozumienia procesu, a nie od wyboru gotowego komponentu. Znaczenie ma materiał detalu, jego masa, geometria, powierzchnia chwytu, sposób pobierania, dokładność pozycjonowania, czas cyklu oraz przestrzeń dostępna przy robocie.
W RARCO dobieramy rozwiązanie tak, aby narzędzie końca ramienia robota było możliwe do dalszej integracji z robotem przemysłowym, cobotem, manipulatorem albo stanowiskiem automatycznym. W zależności od aplikacji może to być chwytak magnetyczny, pneumatyczny, mechaniczny, podciśnieniowy, hybrydowy albo kompletne oprzyrządowanie oparte na kilku technologiach.
W projektach EOAT można wykorzystać modułowe systemy konstrukcyjne, komponenty renomowanych producentów, systemy Magswitch, elementy EGT, adaptery montażowe, czujniki, prowadnice, siłowniki, układy podciśnienia lub indywidualnie przygotowane elementy chwytające.
Technologie chwytania w systemach EOAT
Dobór technologii chwytania ma bezpośredni wpływ na wydajność, bezpieczeństwo i niezawodność całego stanowiska zrobotyzowanego. Innego narzędzia wymaga blacha stalowa, innego detal z tworzywa, element delikatny, komponent precyzyjny albo część o nieregularnym kształcie.
Chwytaki magnetyczne
Rozwiązania do manipulacji elementami wykonanymi ze stali i innych materiałów ferromagnetycznych. W systemach EOAT mogą obsługiwać transport blach, załadunek maszyn, spawalnictwo, produkcję konstrukcji stalowych oraz procesy w branży motoryzacyjnej i kolejowej.
Chwytaki pneumatyczne
Chwytaki szczękowe, zaciski i ssawki wykorzystywane w montażu, obsłudze obrabiarek CNC, liniach produkcyjnych, pakowaniu i automatycznych stanowiskach montażowych.
Chwytaki mechaniczne
Rozwiązania z kontrolą ruchu, położenia i siły chwytu, stosowane między innymi w montażu precyzyjnym, elektronice, kontroli jakości oraz pracy z detalami o skomplikowanej geometrii.
Chwytaki hybrydowe
Narzędzia łączące kilka technologii chwytania, na przykład magnetyczną, pneumatyczną, mechaniczną lub podciśnieniową. Sprawdzają się przy produkcji wielowariantowej, krótkich seriach i aplikacjach wymagających dużej uniwersalności.
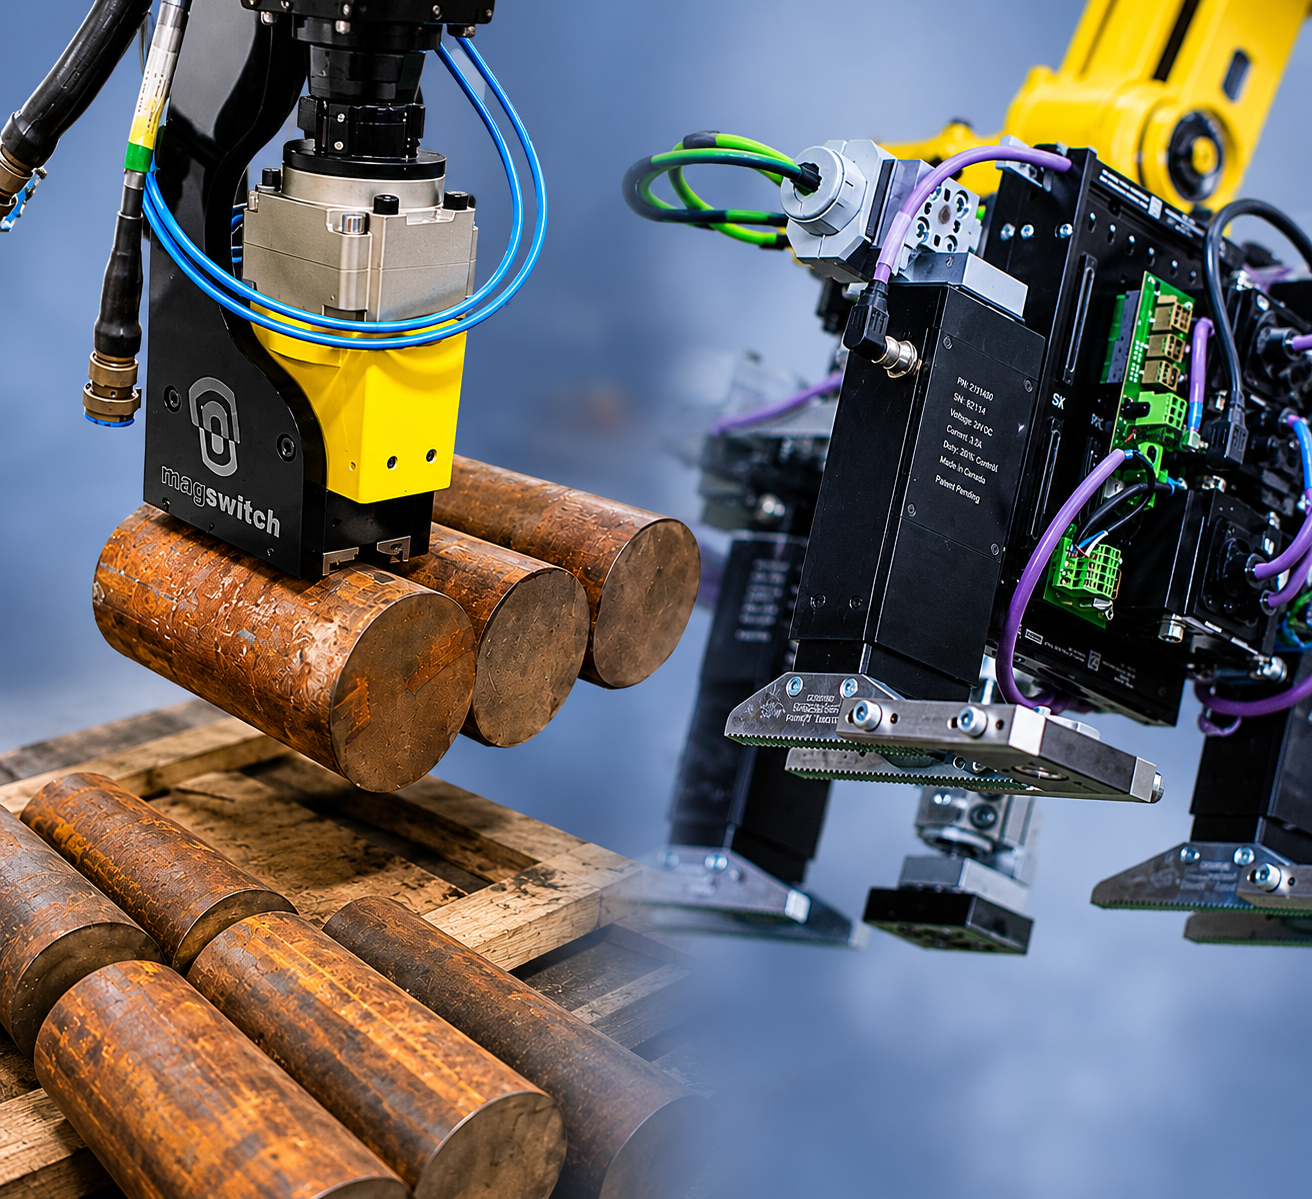
Dobierz technologię chwytania do systemu EOAT
Opisz detal, proces i wymagania stanowiska. RARCO pomoże ocenić, czy potrzebny będzie chwytak magnetyczny, pneumatyczny, mechaniczny, podciśnieniowy czy hybrydowy.
Skonsultuj projekt EOAT
Z czego składa się system EOAT?
System EOAT to nie tylko sam chwytak. W zależności od procesu może obejmować konstrukcję nośną, adapter do robota, elementy mocujące, czujniki, przewody, moduły komunikacyjne, układy pneumatyczne, napędy elektryczne, system szybkiej wymiany narzędzi oraz elementy kompensacji.
RARCO może przygotować narzędzie końca ramienia robota z wykorzystaniem modułowych systemów EGT, komponentów Magswitch, elementów pneumatycznych, mechanicznych lub elektrycznych, a także indywidualnie zaprojektowanych części. Ważne jest nie tylko dobranie komponentów, ale też ich rozmieszczenie, masa całego narzędzia, sztywność konstrukcji, dostęp serwisowy i sposób prowadzenia przewodów.
Przy projektowaniu EOAT bierzemy pod uwagę również możliwość późniejszej modyfikacji, rozbudowy lub wymiany elementów roboczych. Ma to znaczenie szczególnie wtedy, gdy stanowisko ma obsługiwać kilka wariantów detalu albo gdy produkcja może zmieniać się w kolejnych etapach rozwoju.
Zakres wsparcia RARCO przy systemach EOAT
RARCO wspiera projektowanie i wykonanie systemów EOAT w zakresie narzędzia końca ramienia robota. Możemy pomóc od etapu koncepcji i doboru technologii chwytania po przygotowanie chwytaka do dalszej integracji ze stanowiskiem zrobotyzowanym.
- analiza procesu technologicznego i detalu,
- dobór technologii chwytania,
- projekt mechaniczny 3D,
- dobór komponentów i elementów konstrukcyjnych,
- obliczenia, weryfikacja masy i sztywności narzędzia,
- budowa i montaż chwytaka lub systemu EOAT,
- przygotowanie dokumentacji technicznej,
- testy funkcjonalne rozwiązania,
- instruktaż dla operatorów i serwisu w zakresie obsługi narzędzia EOAT,
- wsparcie techniczne przy integracji z robotem, uruchomieniu, modernizacji lub rozbudowie chwytaka.

Gdzie stosuje się systemy EOAT?
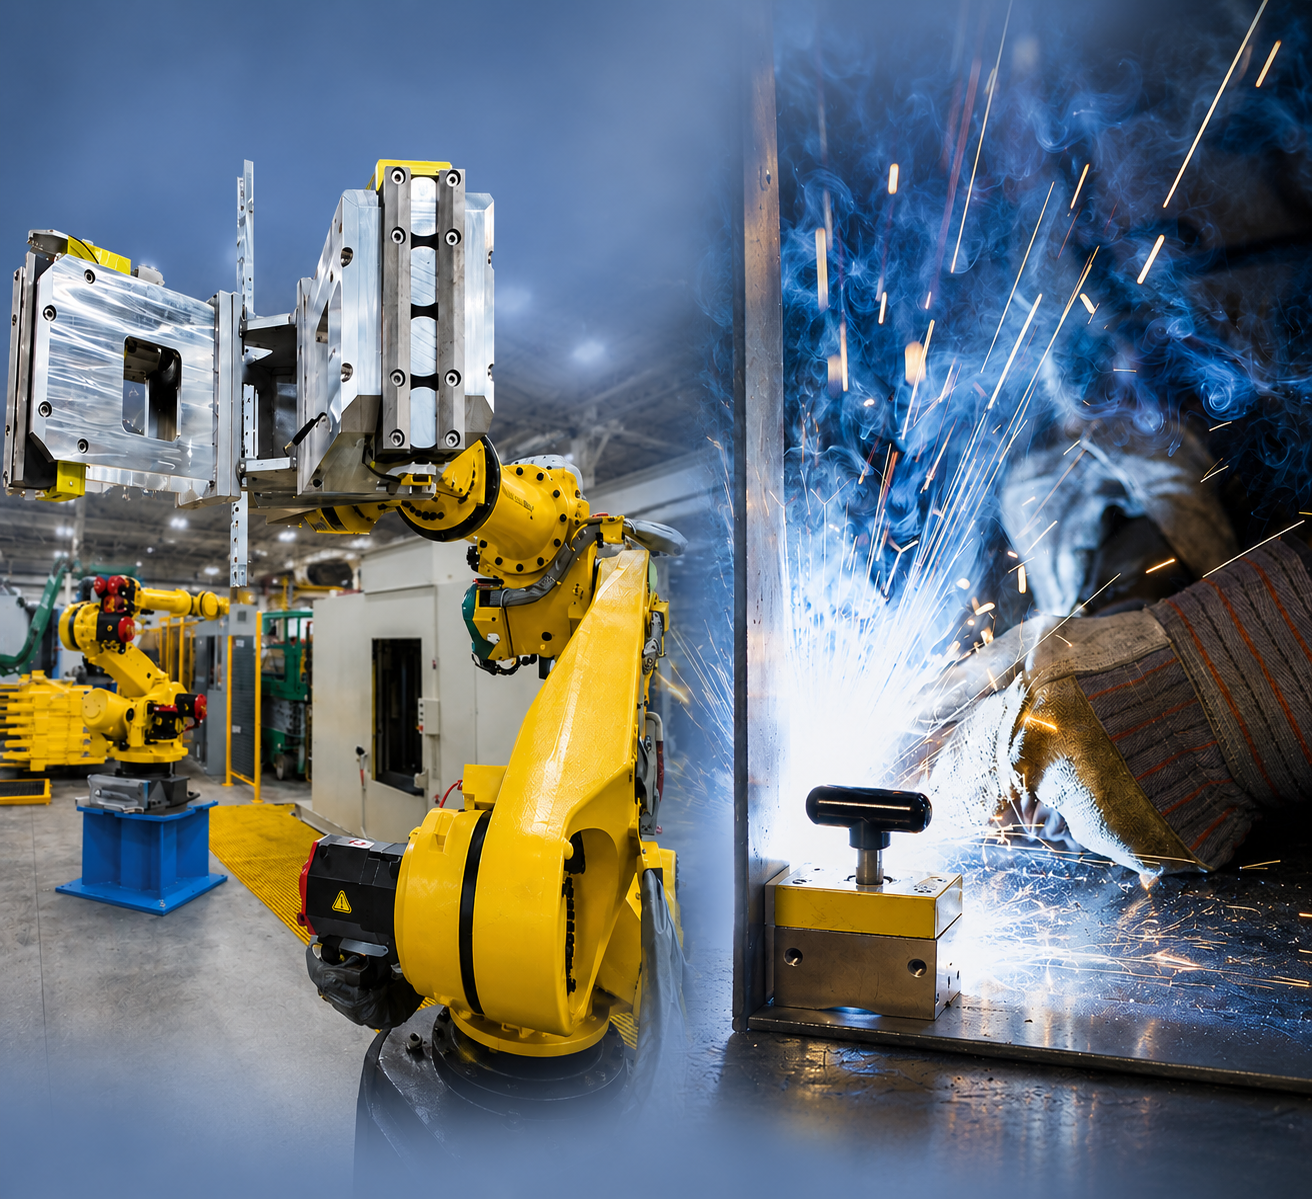
Systemy EOAT są wykorzystywane wszędzie tam, gdzie robot przemysłowy lub cobot musi wejść w bezpośrednią interakcję z detalem. Mogą obsługiwać procesy pobierania, przenoszenia, odkładania, montażu, spawania, załadunku maszyn, kontroli jakości oraz manipulacji elementami w obrębie stanowiska.
Automotive
Oprzyrządowanie EOAT może obsługiwać elementy karoserii, detale metalowe, komponenty montażowe i części wymagające powtarzalnego pozycjonowania.

Produkcja konstrukcji stalowych
Chwytaki magnetyczne, hybrydowe i mechaniczne mogą wspierać manipulację blachami, profilami, detalami spawanymi i elementami konstrukcji stalowych.
Kolej i przemysł maszynowy
Narzędzia końca ramienia robota mogą być projektowane do większych elementów, detali o zróżnicowanej geometrii i procesów wymagających stabilnego chwytu.
Obróbka metali
Systemy EOAT mogą wspierać załadunek i rozładunek maszyn, przenoszenie półfabrykatów oraz obsługę detali po cięciu lub obróbce.
Montaż i produkcja wielowariantowa
Chwytaki pneumatyczne, mechaniczne i hybrydowe mogą pomagać w procesach, w których robot obsługuje wiele wariantów produktu lub pracuje w krótkich seriach.
Kontrola jakości
EOAT może odpowiadać za precyzyjne ustawienie detalu względem kamery, czujnika, przyrządu pomiarowego albo stanowiska testowego.
Projektujesz stanowisko z robotem lub cobotem?
RARCO może wesprzeć dobór chwytaka, konstrukcji EOAT i technologii pracy z detalem, aby rozwiązanie było gotowe do dalszej integracji w projekcie automatyzacji.
Opisz projektSystem EOAT dopasowany do detalu, robota i cyklu pracy
Dobry system EOAT musi pasować jednocześnie do detalu, robota i procesu. Liczy się masa narzędzia, środek ciężkości, dostępna przestrzeń, sposób prowadzenia przewodów, wymagany czas cyklu, bezpieczeństwo chwytu oraz możliwość serwisowania elementów roboczych.
W RARCO łączymy doświadczenie w projektowaniu chwytaków z praktyczną znajomością procesów produkcyjnych. Korzystamy ze sprawdzonych komponentów i technologii chwytania, takich jak Magswitch, EGT, układy pneumatyczne, mechaniczne, podciśnieniowe i hybrydowe, aby przygotować rozwiązanie dopasowane do aplikacji.
RARCO jako partner techniczny w obszarze EOAT
RARCO może wspierać firmy integratorskie, konstruktorów i zakłady produkcyjne jako partner techniczny w obszarze chwytaków, narzędzi końca ramienia robota i technologii chwytania. Nie zastępujemy integratora odpowiedzialnego za całe stanowisko, ale pomagamy dobrać, zaprojektować i przygotować narzędzie EOAT do konkretnego zadania.
Taki model współpracy pozwala skoncentrować się na tym, co najważniejsze dla samego chwytania: detalu, sposobie pobierania, stabilności procesu, bezpieczeństwie, czasie cyklu i możliwości dalszej integracji z robotem, cobotem lub manipulatorem.
Porozmawiajmy o systemie EOAT
Opisz detal, robota i proces. RARCO pomoże dobrać narzędzie końca ramienia robota do konkretnej aplikacji.