
Konstrukcje modułowe EGT
Modułowe systemy do budowy chwytaków, narzędzi EOAT i oprzyrządowania dla robotów przemysłowych.
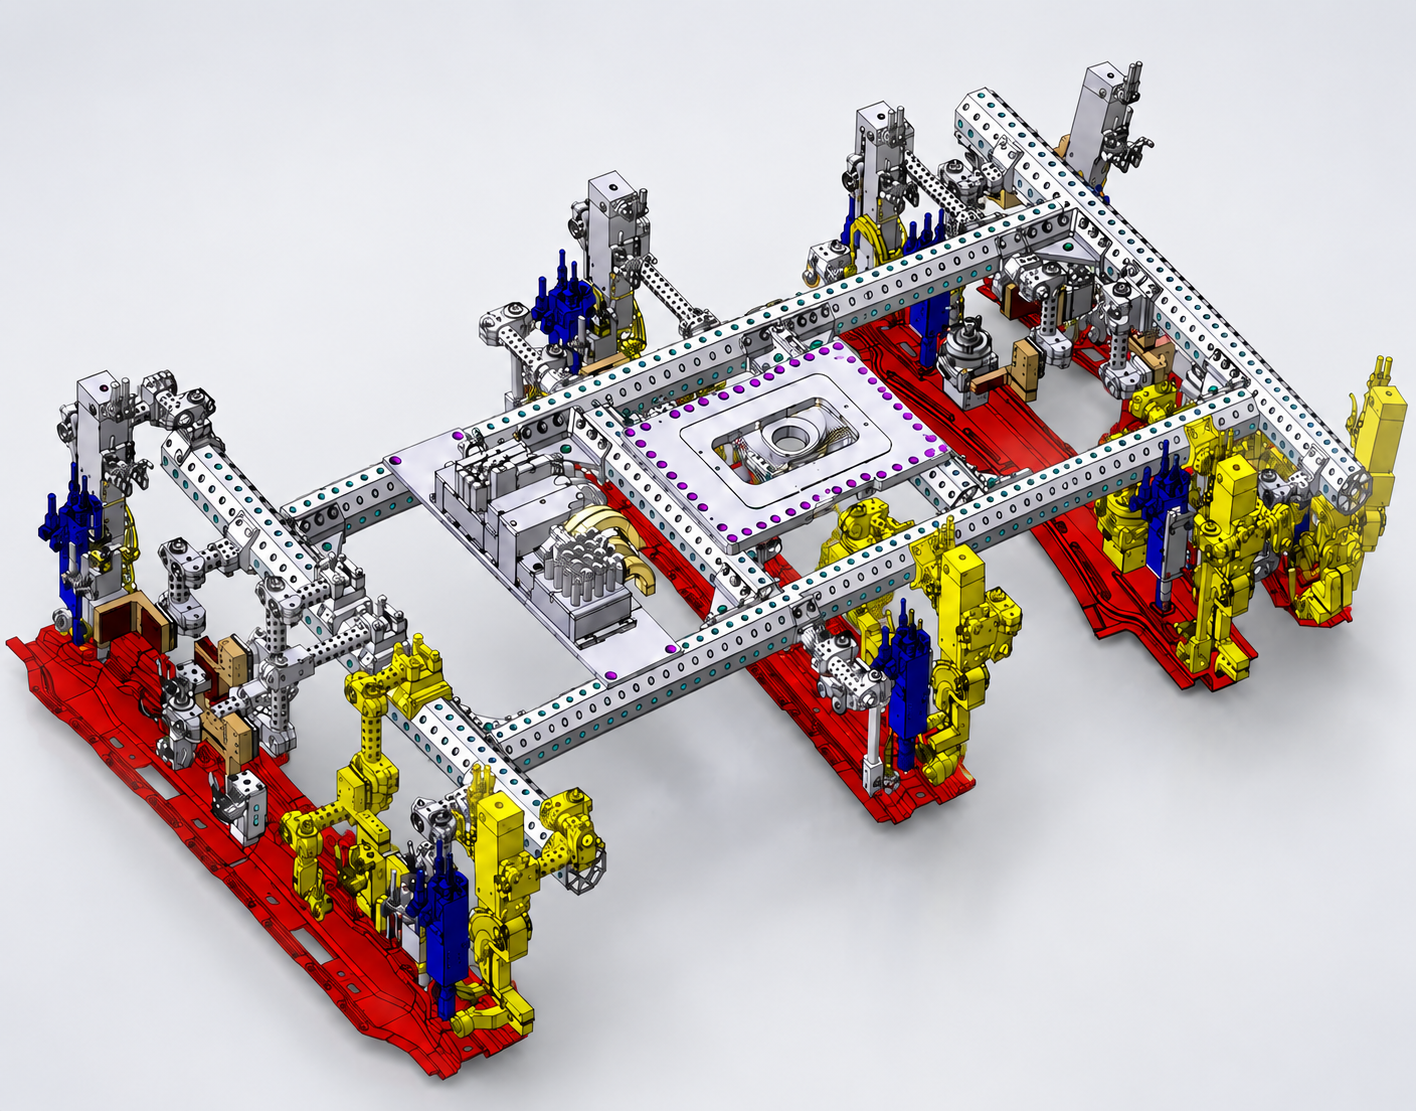
Systemy EGT, czyli Euro Gripper Tooling, to modułowe rozwiązania konstrukcyjne wykorzystywane do projektowania i budowy oprzyrządowania końca ramienia robota. Pozwalają tworzyć lekkie, sztywne i łatwe w modyfikacji narzędzia dla robotów przemysłowych, cobotów, manipulatorów oraz stanowisk automatycznych.
Konstrukcje modułowe EGT wykorzystuje się między innymi do budowy ram chwytaków, belek nośnych, adapterów, narzędzi pick and place, przyrządów montażowych, uchwytów technologicznych oraz kompletnych systemów EOAT. Dzięki standaryzowanym profilom, łącznikom i elementom montażowym można szybciej przygotować narzędzie dopasowane do konkretnego detalu i procesu.
RARCO wykorzystuje systemy EGT przy projektowaniu chwytaków robotowych, oprzyrządowania technologicznego i narzędzi końca ramienia robota. Dobieramy konstrukcję, technologię chwytania i komponenty robocze tak, aby rozwiązanie było możliwe do dalszej integracji z robotem, cobotem lub stanowiskiem produkcyjnym.


Do czego służą systemy EGT?
EGT jest bazą konstrukcyjną dla narzędzi, które muszą być lekkie, sztywne i możliwe do dopasowania pod konkretną aplikację. Zamiast projektować całą konstrukcję od podstaw, można wykorzystać modułowe profile, łączniki, adaptery i elementy mocujące, a następnie połączyć je z odpowiednią technologią chwytania.
Takie podejście sprawdza się szczególnie wtedy, gdy narzędzie końca ramienia robota ma obsługiwać kilka punktów chwytu, duży detal, element o nietypowej geometrii albo proces, który może zmieniać się w kolejnych etapach produkcji.
Co można zbudować z wykorzystaniem EGT?
Systemy EGT pozwalają tworzyć różne typy oprzyrządowania wykorzystywanego w automatyzacji procesów produkcyjnych. Mogą być bazą dla prostych narzędzi chwytających, ale też dla bardziej rozbudowanych konstrukcji EOAT z kilkoma technologiami pracy z detalem.
Chwytaki do robotów i cobotów
Na bazie EGT można budować chwytaki magnetyczne, pneumatyczne, mechaniczne, hybrydowe i podciśnieniowe. Konstrukcja modułowa pozwala dopasować punkty chwytu, rozstaw elementów roboczych, mocowania i układ całego narzędzia do geometrii detalu.
Systemy pick and place
EGT sprawdza się przy budowie lekkich narzędzi do pobierania, przenoszenia, odkładania, sortowania i paletyzacji detali o różnych wymiarach oraz masie. Niska masa konstrukcji pomaga ograniczyć obciążenie robota i utrzymać krótki czas cyklu.
Oprzyrządowanie do spawania i montażu
Konstrukcje modułowe EGT mogą być wykorzystywane jako element przyrządów spawalniczych, uchwytów montażowych, manipulatorów, pozycjonerów detali i systemów transportowych. Pozwalają szybko przygotować sztywną konstrukcję pod elementy mocujące, prowadzące lub pozycjonujące.
Narzędzia do obsługi maszyn
System EGT może być bazą narzędzi do obsługi obrabiarek CNC, pras, wycinarek laserowych, maszyn do cięcia, linii produkcyjnych i stanowisk zrobotyzowanych. W takich aplikacjach ważna jest powtarzalność ruchu, dostęp do detalu i możliwość bezpiecznego pobrania elementu.
Oprzyrządowanie specjalne
Z modułów EGT można budować ramy chwytaków, belki nośne, adaptery do robotów, konstrukcje wsporcze, systemy szybkiej wymiany narzędzi oraz dedykowane urządzenia technologiczne przygotowane pod konkretny proces.
Budujesz chwytak lub narzędzie EOAT?
RARCO pomoże dobrać konstrukcję EGT, technologię chwytania i komponenty robocze do detalu, robota oraz cyklu pracy.
Opisz projekt
EGT jako baza do budowy systemów EOAT
W systemach EOAT konstrukcja nośna ma duże znaczenie. Musi utrzymać elementy robocze, przenieść obciążenia dynamiczne, zachować sztywność podczas ruchu robota i jednocześnie nie zwiększać niepotrzebnie masy całego narzędzia.
Modułowe konstrukcje EGT pozwalają połączyć ramę chwytaka z elementami magnetycznymi, pneumatycznymi, mechanicznymi, elektrycznymi lub podciśnieniowymi. Można na nich zamocować czujniki, przewody, adaptery montażowe, systemy szybkiej wymiany narzędzi, elementy kompensacji i indywidualnie przygotowane końcówki robocze.
Jeżeli narzędzie ma pracować z robotem przemysłowym lub cobotem, RARCO uwzględnia masę całego EOAT, rozmieszczenie punktów chwytu, dostęp do detalu, sztywność konstrukcji, możliwość regulacji oraz późniejszy serwis.

Zalety konstrukcji modułowych EGT
Największą zaletą EGT jest możliwość szybkiego budowania i modyfikowania narzędzi bez projektowania całej konstrukcji od zera. Ma to znaczenie przy nowych stanowiskach, modernizacjach oraz procesach, w których detal lub wymagania produkcyjne mogą się zmieniać.
Modułowa konstrukcja
Standaryzowane profile, łączniki i elementy montażowe pozwalają szybko tworzyć ramy chwytaków, belki nośne, adaptery oraz konstrukcje wsporcze pod różne technologie chwytania.

Niska masa własna
Elementy wykonane z aluminium pomagają ograniczyć masę narzędzia końca ramienia robota. Może to przełożyć się na większą dynamikę pracy, krótszy czas cyklu, mniejsze zużycie energii i możliwość pracy z większym detalem w granicach udźwigu robota.
Wysoka sztywność
Konstrukcja EGT zapewnia sztywność potrzebną podczas ruchu robota i obciążeń dynamicznych. Jest to istotne zwłaszcza przy większych chwytakach, kilku punktach chwytu lub detalach wymagających powtarzalnego pozycjonowania.
Łatwa rozbudowa i modernizacja
Jeżeli zmienia się produkt, proces albo sposób chwytania, modułową konstrukcję można przebudować, rozbudować lub doposażyć. W wielu przypadkach wystarczy wymiana albo dołożenie wybranych elementów zamiast budowy całego chwytaka od początku.
Krótszy czas realizacji
Gotowe komponenty konstrukcyjne skracają czas projektowania, montażu i przygotowania oprzyrządowania. To ważne przy wdrożeniach, w których liczy się szybkie uruchomienie narzędzia lub ograniczenie przestojów.
Łatwy serwis
Standaryzowane elementy ułatwiają wymianę uszkodzonych części, korektę ustawień i późniejsze modyfikacje. Dzięki temu serwis narzędzia jest prostszy niż w przypadku konstrukcji wykonywanych wyłącznie jako jednorazowe rozwiązanie specjalne.
Chcesz przebudować lub rozbudować istniejący chwytak?
Konstrukcje modułowe EGT mogą ułatwić modernizację narzędzia, zmianę punktów chwytu lub dopasowanie EOAT do nowych wariantów detalu.
Zapytaj o modernizacjęKompatybilność z technologiami chwytania
Systemy EGT mogą współpracować z wieloma technologiami i komponentami stosowanymi w automatyzacji. Dzięki temu jedna konstrukcja może być bazą dla narzędzia magnetycznego, pneumatycznego, mechanicznego, podciśnieniowego albo hybrydowego.
✔ chwytaki magnetyczne do robotów,
✔ chwytaki pneumatyczne do robotów
✔ chwytaki mechaniczne do robotów
✔ chwytaki hybrydowe do robotów
✔ układy podciśnieniowe,
✔ chwytaki elektryczne,
✔ systemy szybkiej wymiany narzędzi,
✔ adaptery do robotów przemysłowych i cobotów.
Kiedy warto wybrać konstrukcję EGT?
Konstrukcję modułową EGT warto rozważyć wtedy, gdy narzędzie ma być lekkie, sztywne, możliwe do regulacji i łatwe do przebudowy. To dobre rozwiązanie przy chwytakach wielopunktowych, narzędziach pick and place, stanowiskach wielowariantowych oraz modernizacji istniejących systemów EOAT.
✔ gdy liczy się niska masa narzędzia końca ramienia robota,
✔ gdy chwytak ma mieć kilka punktów chwytu lub elementów roboczych,
✔ gdy potrzebna jest możliwość późniejszej regulacji albo rozbudowy,
✔ gdy proces może zmieniać się wraz z kolejnymi wariantami produktu,
✔ gdy ważny jest szybki montaż i prostszy serwis,
✔ gdy narzędzie ma łączyć kilka technologii chwytania.
Wsparcie RARCO przy konstrukcjach EGT
RARCO nie ogranicza się do dostarczenia komponentów EGT. Pomagamy dobrać układ konstrukcyjny, rozplanować punkty mocowania, dobrać technologię chwytania i przygotować narzędzie do pracy w konkretnym procesie.
W zależności od aplikacji możemy połączyć konstrukcję EGT z chwytakami magnetycznymi Magswitch, chwytakami pneumatycznymi, elektrycznymi, mechanicznymi, podciśnieniem, czujnikami, adapterami i elementami szybkiej wymiany. Dzięki temu powstaje narzędzie dopasowane do detalu, robota i wymagań stanowiska.
Porozmawiajmy o konstrukcji EGT
Opisz detal, robota i zadanie narzędzia. RARCO pomoże dobrać konstrukcję modułową EGT oraz technologię chwytania do konkretnej aplikacji.